 TeCapacita
O Paradoxo de Moravec: por que a IA domina o xadrez, mas robôs ainda têm dificuldade para dobrar uma toalha?
Entenda o que é o Paradoxo de Moravec, por que tarefas físicas simples para humanos continuam difíceis para robôs e como os avanços recentes em IA e robótica mudam — sem eliminar — essa ideia.
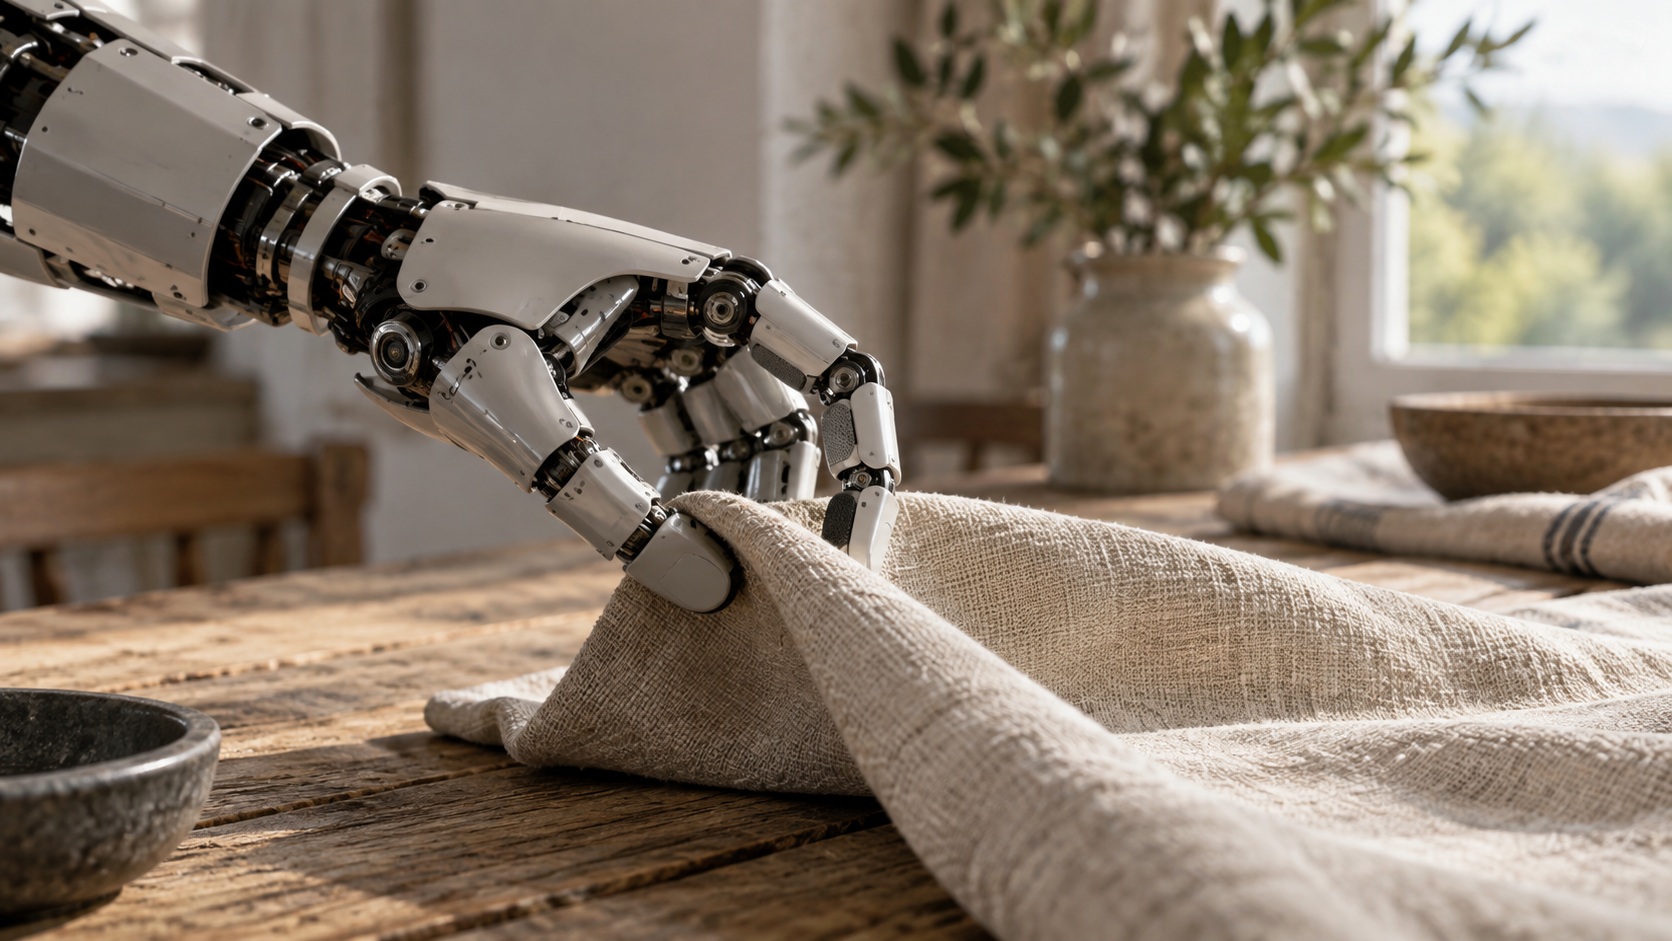
O Paradoxo de Moravec descreve uma inversão que surpreendeu pesquisadores de inteligência artificial e robótica: algumas tarefas que parecem intelectualmente difíceis para seres humanos podem ser relativamente fáceis de automatizar, enquanto capacidades que usamos quase sem perceber — enxergar, equilibrar o corpo, pegar objetos, ajustar a força das mãos ou lidar com um ambiente imprevisível — podem exigir enorme sofisticação de uma máquina.
Essa ideia ajuda a explicar por que computadores alcançaram desempenho extraordinário em jogos e tarefas digitais antes de os robôs se tornarem igualmente competentes em atividades físicas comuns. Ela também continua relevante na era da IA generativa, mas precisa ser entendida com cuidado: não é uma lei universal da inteligência nem uma previsão de que tarefas físicas permanecerão difíceis para sempre.
O que é o Paradoxo de Moravec?
O nome está associado ao roboticista Hans Moravec e a discussões que ganharam força nos anos 1980 entre pesquisadores de inteligência artificial, percepção e robótica. Em seu livro Mind Children, publicado em 1988 pela Harvard University Press, Moravec chamou atenção para a diferença entre o desempenho das máquinas em tarefas de raciocínio formal e a dificuldade de reproduzir habilidades sensório-motoras que uma criança pequena desenvolve naturalmente.
Em termos simples, o paradoxo pode ser resumido assim:
- tarefas formais e bem definidas, como analisar muitas possibilidades em um jogo, podem ser adequadas à computação;
- tarefas físicas aparentemente simples exigem percepção contínua, coordenação, adaptação e resposta a incertezas;
- aquilo que é fácil para uma pessoa não é necessariamente fácil de transformar em um sistema computacional confiável.
O ponto não é dizer que “pensar é fácil” ou que percepção e movimento são sempre mais difíceis. A ideia é mostrar que a dificuldade humana e a dificuldade computacional não seguem a mesma escala.
Por que o xadrez foi mais fácil para computadores do que dobrar uma toalha?
O xadrez tem regras explícitas, um tabuleiro limitado e estados que podem ser representados de forma relativamente precisa. Mesmo quando o número de possibilidades é enorme, o problema está dentro de um ambiente formal: as peças têm posições definidas, os movimentos são conhecidos e as regras não mudam no meio da partida.
Uma toalha, por outro lado, é um objeto deformável. Ela pode enrugar, dobrar, escorregar, ocultar partes de si mesma e assumir uma enorme variedade de formas. Para manipulá-la, um robô precisa combinar várias capacidades ao mesmo tempo.
1. Perceber o estado do objeto
O sistema precisa identificar onde estão as bordas, as pontas, as dobras e as partes sobrepostas. Isso já é difícil porque o formato da toalha muda a cada movimento.
2. Estimar o que acontecerá depois do movimento
Ao puxar uma extremidade, outras regiões do tecido podem se deslocar de maneiras difíceis de prever. O robô não controla apenas a própria mão mecânica: ele precisa antecipar a resposta física do objeto.
3. Controlar força, posição e contato
Segurar tecido exige pressão suficiente para não deixá-lo escapar, mas sem usar força desnecessária. O sistema também precisa lidar com atrito, pequenas variações de material e erros de posicionamento.
4. Corrigir erros em tempo real
Se uma ponta escorrega ou uma dobra fica desalinhada, o robô precisa perceber o problema, atualizar sua representação da cena e decidir uma nova ação.
Uma revisão publicada em 2025 no Annual Review of Control, Robotics, and Autonomous Systems destaca justamente que a natureza deformável dos tecidos cria desafios específicos de modelagem, percepção, controle e generalização. Em outras palavras, “dobrar roupa” não é uma única ação simples: é uma sequência de problemas de percepção e controle físico acontecendo ao mesmo tempo.
A explicação evolucionária de Moravec
Moravec propôs uma explicação baseada na história evolutiva das capacidades humanas. Habilidades perceptivas e motoras são muito antigas e foram refinadas ao longo de um longo processo evolutivo. Já atividades como raciocínio simbólico formal, leitura, álgebra ou xadrez são muito mais recentes na história humana.
Isso ajuda a entender por que conseguimos caminhar por um ambiente, reconhecer objetos ou ajustar a mão a uma superfície irregular sem precisar calcular conscientemente cada detalhe. Boa parte desse processamento ocorre de forma automática.
É importante tratar essa ideia como uma explicação proposta por Moravec, e não como uma prova definitiva de que toda habilidade antiga será computacionalmente mais difícil. O valor do paradoxo está principalmente em mostrar como nossa intuição sobre “tarefas fáceis” pode ser enganosa quando mudamos do cérebro humano para máquinas.
A IA moderna acabou com o Paradoxo de Moravec?
Não. Mas ela está mudando a fronteira do que os robôs conseguem fazer.
Em março de 2025, o Google DeepMind apresentou o Gemini Robotics, um modelo de visão, linguagem e ação criado para controlar robôs. A empresa demonstrou avanços em generalização, interação com instruções e tarefas que exigem destreza, incluindo manipulações de múltiplas etapas e até dobraduras.
Esse tipo de sistema aproxima capacidades que antes estavam separadas: visão computacional, compreensão de linguagem, planejamento e controle físico. Em vez de programar uma regra diferente para cada situação, pesquisadores tentam desenvolver modelos capazes de transferir conhecimento entre tarefas e se adaptar a novos objetos e ambientes.
Mesmo assim, os resultados em ambientes controlados não significam que o problema esteja resolvido. O AI Index 2026, do Stanford Institute for Human-Centered AI, destaca uma diferença grande entre desempenho em simulações e tarefas domésticas reais. No resumo técnico do relatório, sistemas robóticos alcançam desempenho muito maior em benchmarks simulados do que em tarefas físicas domésticas avaliadas no mundo real.
Esse contraste é uma versão moderna da mesma intuição por trás do Paradoxo de Moravec: o mundo físico contém ruído, variações e surpresas que não aparecem da mesma forma em ambientes digitais ou cuidadosamente controlados.
Então máquinas são boas em “pensar” e ruins em “agir”?
Essa simplificação também seria incorreta.
Modelos atuais ainda apresentam limitações em raciocínio, planejamento, confiabilidade e generalização. Ao mesmo tempo, a robótica avançou muito em visão, navegação e manipulação. O que existe é uma diferença entre tipos de problema, quantidade e qualidade dos dados, possibilidade de simulação, tolerância a erros e custo de interação com o mundo real.
Treinar uma IA com bilhões de exemplos digitais pode ser relativamente barato quando comparado a coletar milhões de demonstrações físicas com robôs reais. Além disso, um erro em um texto pode ser corrigido com outra resposta; um erro de controle em um robô pode derrubar um objeto, danificar equipamento ou colocar pessoas em risco.
Por isso, a robótica precisa combinar inteligência artificial com sensores, atuadores, controle, mecânica, segurança e engenharia de sistemas.
O que o paradoxo ensina sobre inteligência artificial
O Paradoxo de Moravec continua útil por quatro motivos.
Inteligência não é uma habilidade única
Um sistema pode ser excelente em linguagem e fraco em manipulação física. Outro pode navegar muito bem em um ambiente industrial, mas não conseguir explicar o que está fazendo em linguagem natural.
Desempenho em uma tarefa não garante competência geral
Superar seres humanos em um benchmark específico não significa dominar percepção, planejamento, movimento, interação social e adaptação ao mesmo tempo.
O corpo e o ambiente importam
Na robótica, inteligência não está apenas em “processar informações”. Ela também envolve agir no mundo, receber feedback e ajustar decisões continuamente.
Aquilo que parece trivial pode esconder enorme complexidade
Pegar um copo, vestir uma camisa, abrir uma embalagem ou dobrar uma toalha parecem atividades banais porque os seres humanos as aprendem e executam com naturalidade. Do ponto de vista da engenharia, cada uma delas pode envolver percepção tridimensional, controle fino, previsão física e recuperação de erros.
E o que isso significa para o futuro do trabalho?
O paradoxo não permite concluir quais profissões serão ou não automatizadas. Trabalhos reais são conjuntos de tarefas, e cada tarefa pode exigir combinações diferentes de linguagem, julgamento, interação humana, movimento, percepção e responsabilidade.
Uma atividade administrativa pode conter partes facilmente automatizáveis e outras que exigem negociação ou decisão contextual. Um trabalho manual pode incluir movimentos repetitivos em ambiente previsível — mais fáceis de automatizar — ou adaptação contínua a situações novas, o que aumenta a dificuldade.
Portanto, a pergunta mais útil não é “essa profissão será substituída?”, mas quais tarefas podem ser automatizadas, quais continuam exigindo supervisão e quais dependem de capacidades físicas, sociais ou contextuais difíceis de reproduzir com confiabilidade.
O Paradoxo de Moravec ainda faz sentido em 2026?
Sim, desde que seja usado como uma lente histórica e conceitual, não como uma regra fixa.
A inteligência artificial avançou rapidamente em linguagem, visão, geração de conteúdo, programação e raciocínio em vários benchmarks. A robótica também progrediu com modelos multimodais e sistemas de visão-linguagem-ação. Ainda assim, colocar uma máquina em um ambiente físico aberto continua exigindo integração entre percepção, planejamento, controle, segurança e adaptação.
É por isso que uma toalha continua sendo um exemplo tão interessante. Ela lembra que resolver um problema no computador e agir de forma confiável no mundo físico são desafios diferentes.
Se você quiser aprofundar os conceitos básicos de IA, aprendizado de máquina e aplicações da tecnologia, o TeCapacita oferece o curso Inteligência Artificial, com 35 horas.
Fontes e referências
- Hans Moravec — Mind Children: The Future of Robot and Human Intelligence — Robotics Institute, Carnegie Mellon University
- Google DeepMind — Gemini Robotics brings AI into the physical world
- Stanford HAI — Technical Performance, AI Index Report 2026
- Annual Reviews — Unfolding the Literature: A Review of Robotic Cloth Manipulation